

Dinamika Manuver di Jalur Sempit Rock Crawling
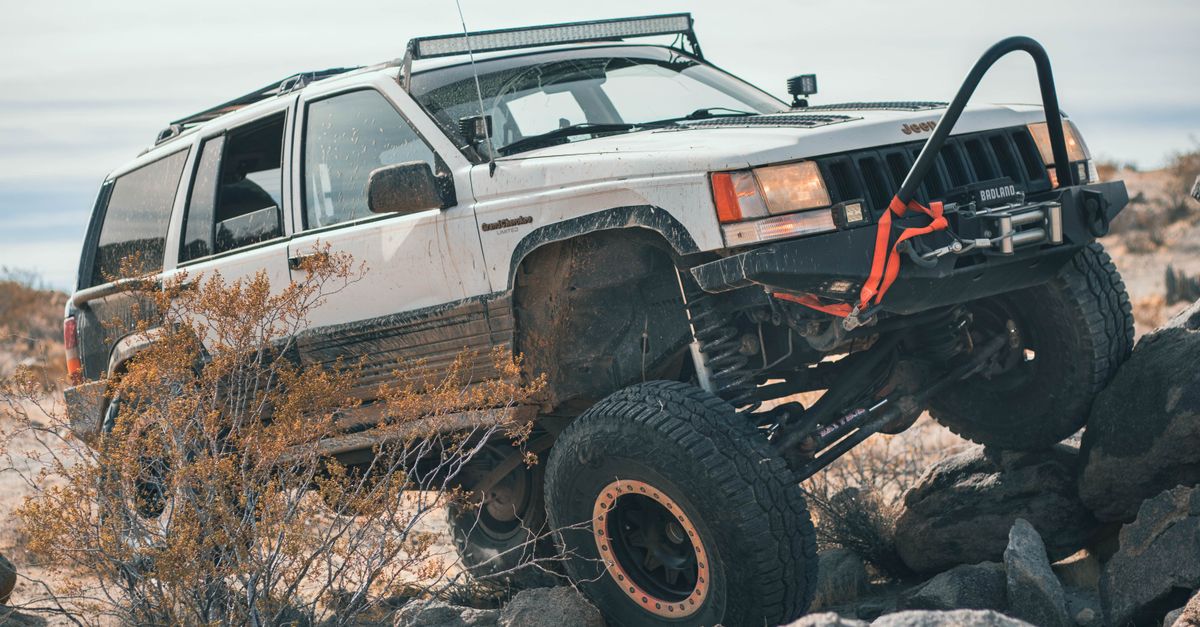
Dunia rock crawling profesional menuntut tingkat presisi yang jauh melampaui standar berkendara off-road biasa. Di medan yang didominasi oleh tebing batu vertikal dan celah ngarai yang sangat sempit, kendaraan modifikasi ekstrem seringkali menemui keterbatasan fisik saat hanya mengandalkan kemudi roda depan. Mengutip berbagai laporan teknis dari ajang kompetisi internasional, penggunaan rear steer atau sistem kemudi roda belakang telah bergeser dari sekadar fitur tambahan menjadi kebutuhan mutlak bagi para crawler untuk menavigasi rintangan teknis yang mustahil dilewati kendaraan konvensional.
Permasalahan utama di jalur teknis yang sempit adalah keterbatasan radius putar. Pada konfigurasi standar, bagian belakang kendaraan cenderung menyeret atau off-tracking saat berbelok tajam, yang seringkali menyebabkan bodi kendaraan tersangkut pada dinding batu atau menjatuhkan kerucut penanda jalur dalam kompetisi. Berdasarkan pengamatan pada desain sasis buggy modern, integrasi poros roda belakang yang dapat diarahkan memungkinkan kendaraan untuk melakukan manuver pivot secara lebih efektif, sehingga posisi ban dapat ditempatkan pada titik pijak yang paling optimal tanpa harus melakukan banyak gerakan maju-mundur.
Efisiensi Radius Putar Lewat Teknologi Rear Steer
Salah satu alasan teknis utama mengapa para profesional sangat bergantung pada kemudi roda belakang adalah kemampuan untuk memangkas radius putar secara drastis. Laporan industri menunjukkan bahwa dengan memutar roda belakang ke arah yang berlawanan dengan roda depan (opposite steering), sebuah kendaraan dapat berputar hampir di titik poros tengahnya. Hal ini sangat krusial saat kendaraan berada di dalam celah ngarai yang lebarnya hanya terpaut beberapa sentimeter dari lebar sasis itu sendiri. Tanpa bantuan kemudi belakang, kendaraan akan terjebak dalam situasi yang mengharuskan manuver multi-point turn yang berisiko merusak komponen transmisi atau ban.
Selain memperkecil radius putar, teknologi ini juga memungkinkan apa yang dikenal sebagai crab walking atau berjalan menyamping. Dalam mode ini, roda depan dan belakang diarahkan ke sisi yang sama. Berdasarkan tren teknis di lapangan, manuver ini sangat efektif digunakan untuk menghadapi situasi side-hilling atau saat kendaraan harus bergeser secara lateral untuk menghindari tonjolan batu di satu sisi tanpa mengubah orientasi moncong kendaraan. Fleksibilitas ini memberikan keunggulan navigasi yang sangat besar bagi pengemudi saat setiap sentimeter pergerakan sangat menentukan keberhasilan melewati rintangan.
Implementasi Hidraulis dan Kendali Independen
Secara teknis, sistem kemudi roda belakang pada kendaraan rock crawling profesional tidak terhubung secara mekanis dengan lingkar kemudi utama. Berdasarkan spesifikasi teknis kendaraan kompetisi, sistem ini umumnya digerakkan oleh pompa hidraulis bertekanan tinggi yang dikendalikan melalui tuas atau joystick independen di kabin. Hal ini memungkinkan pengemudi untuk mengarahkan roda belakang secara presisi tanpa mengganggu input pada roda depan. Double-ended hydraulic cylinders biasanya menjadi standar karena kekuatan dan ketahanannya dalam menahan beban lateral yang ekstrem saat ban terjepit di antara celah batu.
Penggunaan kendali independen ini membutuhkan jam terbang yang tinggi dari sisi pengemudi. Sinkronisasi antara mata, kaki pada pedal gas, tangan pada kemudi depan, dan tangan lainnya pada tuas kemudi belakang adalah sebuah bentuk seni koordinasi teknis. Dalam laporan perkembangan teknologi off-road, disebutkan bahwa sistem hidraulis penuh (full hydraulic steering) memberikan keuntungan berupa hilangnya kickback pada kemudi, sehingga memudahkan pengemudi saat harus menahan posisi ban belakang dalam sudut tertentu di tengah tekanan beban gravitasi yang berat.
Navigasi Celah Teknis dalam Standar Kompetisi Profesional
Dalam skenario kompetisi seperti King of the Hammers atau seri kejuaraan nasional rock crawling, poin penalti diberikan untuk setiap penggunaan gigi mundur (reverse) atau saat kendaraan menyentuh batas jalur. Di sinilah rear steer memberikan keuntungan kompetitif yang objektif. Dengan meminimalkan kebutuhan untuk mundur, pengemudi dapat menjaga momentum dan efisiensi waktu. Analisis pada rekaman kompetisi menunjukkan bahwa kendaraan dengan fitur kemudi belakang mampu melewati rintangan ‘S-turn’ di celah ngarai sempit dalam satu gerakan berkelanjutan, sementara kendaraan tanpa fitur tersebut seringkali harus melakukan manuver berulang yang memakan waktu dan poin.
Kemampuan untuk menempatkan ban belakang secara presisi juga sangat membantu dalam menjaga traksi. Saat ban depan sudah melewati puncak rintangan, pengemudi dapat mengarahkan ban belakang untuk mencari pijakan yang lebih stabil guna mendorong kendaraan maju. Teknologi ini pada akhirnya bukan hanya soal kemudahan bermanuver, tetapi juga soal manajemen distribusi bobot dan traksi di medan yang paling tidak bersahabat di muka bumi. Implementasi rekayasa ini terus berkembang, menjadikan kendali roda belakang sebagai standar emas dalam evolusi desain kendaraan extreme off-road.
Referensi Topik
Artikel ini merujuk pada informasi teknis seputar penggunaan sistem kemudi roda belakang dalam kompetisi rock crawling sebagaimana diulas dalam arsip dokumentasi otomotif dan laporan perkembangan teknologi kendaraan off-road yang terdapat di URL Sumber Asli: https://galacticjourney.org/stories/Fantasy__Science_Fiction_v028n05_1965-05_AK.pdf
Penafian: Artikel ini merupakan analisis independen. Beberapa gambar mungkin memiliki hak cipta dari pemilik aslinya dan digunakan di sini untuk tujuan berita dan edukasi otomotif (Fair Use). Jika Anda pemilik sah gambar tersebut dan tidak berkenan, silakan hubungi redaksi OtomotifZone untuk proses penghapusan.

