

Dunia balap modern mengalami pergeseran paradigma seiring dengan adopsi arsitektur drivetrain listrik dual-motor yang kini menjadi standar baru dalam performa tinggi. Kalibrasi sistem torque vectoring individu pada roda kini menjadi kunci utama bagi tim balap profesional untuk mengekstrak potensi maksimal dari kendaraan saat melibas tikungan tajam dengan kecepatan tinggi. Teknologi ini memungkinkan distribusi torsi yang sangat presisi ke masing-masing roda, yang secara drastis meningkatkan dinamika rotasi serta stabilitas lateral kendaraan di berbagai kondisi lintasan.
Penerapan kontrol torsi independen ini bukan sekadar tentang penambahan tenaga instan yang menjadi ciri khas motor elektrik. Lebih jauh, ini adalah tentang bagaimana perangkat lunak manajemen daya dapat memanipulasi vektor gaya pada setiap ban untuk meminimalisir gejala understeer atau oversteer. Dengan mengoptimalkan pembagian torsi secara real-time, tim balap dapat memaksimalkan cengkeraman mekanis (mechanical grip) dan menjaga momentum kendaraan sepanjang rangkaian tikungan yang teknis, sebuah pencapaian yang sulit direplikasi oleh sistem mekanis konvensional.
Prinsip Kalibrasi Torque Vectoring pada Drivetrain Elektrik
Inti dari efektivitas torque vectoring terletak pada sinkronisasi antara sensor sudut setir, akselerasi lateral, dan kecepatan rotasi roda yang diolah oleh komputer pusat kendaraan. Dalam arsitektur dual-motor, setiap motor elektrik dapat dikontrol secara terpisah untuk memberikan torsi positif atau bahkan pengereman regeneratif pada roda tertentu. Kalibrasi dilakukan dengan memetakan target yaw rate yang diinginkan oleh pengemudi terhadap respon torsi yang dihasilkan oleh motor. Pengaturan ini memastikan bahwa setiap joule energi yang disalurkan ke as roda diterjemahkan menjadi rotasi yang efisien tanpa membuang traksi berlebih di satu sisi.
Dinamika Rotasi dalam Tikungan Ketat
Saat memasuki tikungan sempit, tantangan terbesar adalah memindahkan massa kendaraan tanpa mengorbankan kecepatan keluar tikungan (exit speed). Sistem torque vectoring modern bekerja dengan memberikan torsi lebih besar pada roda bagian luar tikungan, sementara roda bagian dalam mendapatkan pengereman atau torsi yang lebih rendah. Tindakan ini menciptakan momen yaw yang membantu kendaraan berbelok lebih tajam ke arah yang dituju. Laporan industri otomotif mencatat bahwa teknik ini sangat krusial dalam digital motorsport dan balap sirkuit nyata, di mana efisiensi dalam mengubah arah kendaraan secara cepat menjadi pembeda utama antara performa rata-rata dan keunggulan kompetitif.
Integrasi Teknologi EV dalam Dunia Kompetisi
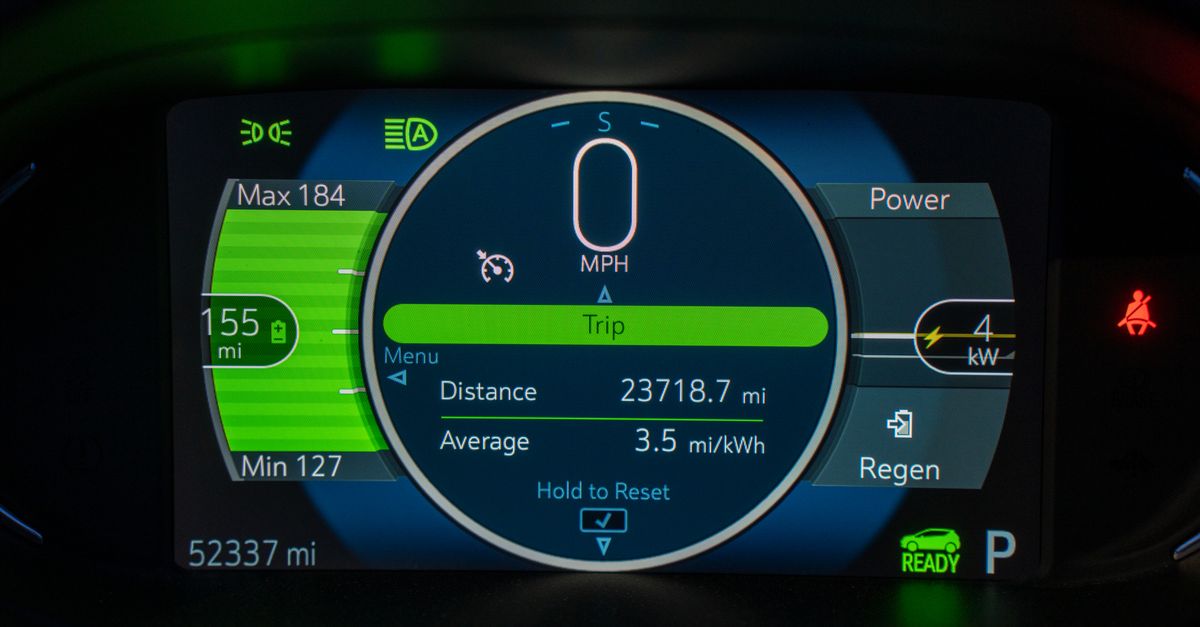
Perkembangan teknologi baterai dan efisiensi motor sinkron magnet permanen telah mendukung tuntutan komputasi yang tinggi untuk menjalankan algoritma torque vectoring yang kompleks. Kecepatan pemrosesan data di dalam inverter memungkinkan penyesuaian torsi dalam hitungan milidetik, jauh melampaui respon sistem kontrol stabilitas elektronik pada kendaraan konvensional. Dengan memanfaatkan data telemetry yang mendetail, insinyur dapat terus menyempurnakan kurva distribusi torsi agar sesuai dengan karakter spesifik setiap sirkuit, menjadikannya sebuah instrumen yang sangat vital bagi performa kendaraan listrik di masa depan.
Referensi Topik
Artikel ini disusun berdasarkan analisis teknis mengenai sistem penggerak performa tinggi dan teknologi kendaraan elektrik, dengan merujuk pada materi yang tersedia melalui URL Sumber Asli: https://www.scribd.com/document/975007724/911-Porsche-World-Issue-379-February-2026
Penafian: Artikel ini merupakan analisis independen. Beberapa gambar mungkin memiliki hak cipta dari pemilik aslinya dan digunakan di sini untuk tujuan berita dan edukasi otomotif (Fair Use). Jika Anda pemilik sah gambar tersebut dan tidak berkenan, silakan hubungi redaksi OtomotifZone untuk proses penghapusan.

