

Dunia simulasi balap atau digital motorsport telah berkembang jauh melampaui sekadar aspek visual dan perangkat keras kemudi yang presisi. Salah satu tantangan terbesar dalam menciptakan pengalaman berkendara yang realistis adalah mereplikasi gaya fisika yang dirasakan oleh tubuh pembalap di dunia nyata. Di lintasan balap sesungguhnya, pengemudi mengalami berbagai gaya G-force, terutama saat melakukan pengereman keras yang mendorong tubuh ke depan. Tanpa adanya pergerakan fisik yang nyata, otak sering kali merasa ada diskoneksi antara apa yang dilihat di layar dengan apa yang dirasakan oleh tubuh.
Untuk menjembatani celah tersebut, industri teknologi simulasi mulai mengadopsi sistem sabuk pengaman aktif atau yang dikenal dengan istilah active belt tensioner. Teknologi ini dirancang untuk mensimulasikan tekanan fisik yang berkelanjutan pada tubuh pengemudi selama fase deselerasi. Berbeda dengan sistem getaran atau feedback haptik biasa, belt tensioner bekerja dengan menarik tali harness secara konsisten selama proses pengereman berlangsung. Hal ini memberikan dimensi baru dalam feedback sensorik yang sangat krusial bagi para pembalap profesional maupun penggemar simulasi yang mencari tingkat imersi maksimal.
Mekanisme Kerja Sabuk Pengaman Aktif dalam Simulator
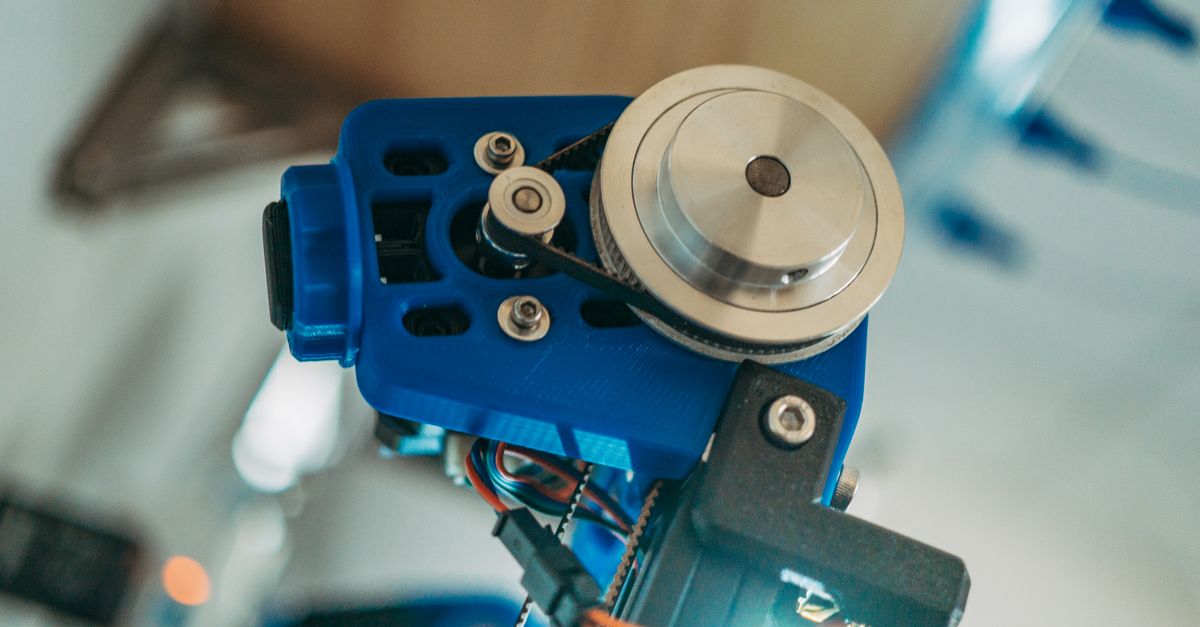
Sistem sabuk pengaman aktif pada dasarnya terdiri dari motor servo berkinerja tinggi yang dihubungkan dengan mekanisme penggulung pada harness balap. Berdasarkan laporan teknis mengenai dinamika kendaraan, motor ini tidak bekerja secara acak, melainkan dikendalikan oleh unit kontrol yang menerjemahkan data dari perangkat lunak simulasi. Ketika pembalap menginjak pedal rem, sinyal telemetri dikirimkan ke motor untuk menarik sabuk pengaman dengan kekuatan yang proporsional terhadap tekanan rem dan tingkat deselerasi mobil virtual.
Penggunaan motor servo dibandingkan motor langkah (stepper motor) menjadi kunci utama karena kemampuannya dalam memberikan tekanan yang halus dan responsif. Mekanisme ini memungkinkan sabuk untuk mengencang secara instan tanpa adanya jeda (latency), sehingga tekanan yang dirasakan pada bahu dan dada pengemudi selaras dengan visual yang ditampilkan. Dengan adanya tegangan pada sabuk, tubuh pengemudi seolah-olah tertahan oleh gaya inersia, yang secara efektif meniru sensasi terdorong ke depan saat mobil melambat dengan cepat di zona pengereman.
Simulasi Gaya G-Force yang Berkelanjutan
Salah satu aspek yang paling sulit direplikasi dalam sim racing adalah gaya G-force yang bersifat berkelanjutan atau sustained G-force. Platform gerak (motion platform) konvensional sering kali memiliki keterbatasan ruang gerak (pitch), di mana kemiringan kursi hanya bisa bertahan sebentar sebelum mencapai batas maksimal. Namun, dengan sabuk pengaman aktif, tekanan dapat dipertahankan selama mobil masih dalam kondisi pengereman. Hal ini sangat penting untuk mensimulasikan pengereman panjang seperti yang ditemukan pada sirkuit dengan trek lurus panjang yang diikuti oleh tikungan tajam.
Tekanan konstan yang diberikan oleh sabuk pengaman memberikan sinyal kepada sistem vestibular dan saraf somatosensori manusia bahwa terjadi perubahan kecepatan yang signifikan. Meskipun tubuh pengemudi tidak benar-benar berpindah tempat secara drastis, tekanan pada area torso memberikan persepsi beban yang nyata. Perkembangan terbaru menunjukkan bahwa integrasi antara ketegangan sabuk dan pergerakan halus dari kursi simulator dapat menciptakan ilusi gravitasi yang jauh lebih meyakinkan bagi penggunanya dibandingkan hanya mengandalkan satu sistem saja.
Peran Data Telemetri dalam Akurasi Tekanan
Akurasi dari sistem belt tensioner sangat bergantung pada kualitas data telemetri yang diekstraksi dari perangkat lunak balap seperti iRacing, Assetto Corsa Competizione, atau rFactor 2. Data mengenai percepatan longitudinal adalah input utama yang digunakan untuk menghitung seberapa kuat sabuk harus menarik tubuh pengemudi. Selain pengereman, sistem ini juga dapat dikonfigurasi untuk merespons gaya G lateral, di mana sabuk pada satu sisi akan mengencang lebih kuat daripada sisi lainnya saat mobil menikung dengan kecepatan tinggi.
Beberapa sistem tingkat lanjut bahkan mampu membedakan antara pengereman halus di dalam tikungan (trail braking) dengan pengereman darurat (panic braking). Melalui algoritma yang kompleks, motor akan menyesuaikan torsinya untuk memberikan umpan balik yang berbeda-beda. Misalnya, saat terjadi benturan atau tabrakan, sabuk dapat memberikan sentakan keras yang mendadak, memberikan peringatan fisik kepada pengemudi mengenai insiden yang terjadi. Fleksibilitas dalam pengaturan perangkat lunak ini memungkinkan pengguna untuk menyesuaikan intensitas tekanan sesuai dengan jenis mobil yang mereka kendarai, mulai dari mobil touring hingga mobil formula.
Perbandingan Efektivitas dengan Sistem Motion Platform
Dalam ekosistem digital motorsport, pemilihan antara perangkat keras sering kali didasarkan pada efisiensi ruang dan biaya. Sabuk pengaman aktif menawarkan solusi yang lebih ringkas dibandingkan dengan sistem motion rig penuh yang membutuhkan ruang besar dan konsumsi daya tinggi. Mengutip tren saat ini, banyak pembalap simulasi memilih untuk menambahkan active belt tensioner pada rig statis mereka karena mampu memberikan umpan balik gaya G yang lebih spesifik pada tubuh tanpa perlu menggerakkan seluruh rangka simulator.
Secara teknis, belt tensioner melengkapi kekurangan yang ada pada motion platform. Sementara platform gerak lebih fokus pada orientasi kendaraan (kemiringan, getaran jalan, dan rotasi), belt tensioner secara eksklusif menangani umpan balik fisik pada pengemudi itu sendiri. Kombinasi keduanya dianggap sebagai standar tertinggi dalam simulasi balap, namun bagi banyak pengguna, sistem sabuk aktif saja sudah cukup untuk meningkatkan kemampuan mereka dalam merasakan batas limit pengereman mobil tanpa harus berinvestasi pada sistem aktuator yang sangat mahal.
Pengaruh Terhadap Memori Otot dan Teknik Pengereman
Manfaat dari teknologi ini bukan sekadar untuk meningkatkan faktor kesenangan, tetapi juga memiliki dampak nyata pada performa balap. Dengan adanya tekanan fisik pada bahu, pengemudi dapat mengembangkan memori otot (muscle memory) yang lebih baik terkait titik pengereman. Di dunia nyata, pembalap sering kali mengandalkan sensasi berat tubuh untuk menentukan seberapa keras mereka harus menekan pedal rem. Dalam simulasi, keberadaan belt tensioner memberikan referensi fisik yang sama, sehingga pengemudi bisa lebih konsisten dalam melakukan deselerasi di setiap putaran.
Selain itu, sistem ini membantu mengurangi kelelahan mental akibat terlalu bergantung pada persepsi visual. Dengan adanya umpan balik fisik, otak tidak perlu bekerja terlalu keras untuk menebak apa yang sedang terjadi pada mobil melalui layar saja. Informasi yang diterima secara multisensori ini memungkinkan pengambilan keputusan yang lebih cepat dan akurat, terutama dalam situasi balap yang kompetitif di mana setiap milidetik sangat berharga. Secara keseluruhan, penerapan sabuk pengaman aktif merupakan langkah maju yang signifikan dalam mendekatkan batas antara dunia virtual dan realitas di lintasan balap.
Referensi Topik
Informasi teknis mengenai simulasi gaya dan dinamika kendaraan dalam artikel ini merujuk pada dokumentasi teknis industri yang dapat diakses melalui URL Sumber Asli.
Penafian: Artikel ini merupakan analisis independen. Beberapa gambar mungkin memiliki hak cipta dari pemilik aslinya dan digunakan di sini untuk tujuan berita dan edukasi otomotif (Fair Use). Jika Anda pemilik sah gambar tersebut dan tidak berkenan, silakan hubungi redaksi OtomotifZone untuk proses penghapusan.

