

Dunia drifting kompetitif telah bergeser dari sekadar seni pengendalian kendaraan manual menjadi sebuah disiplin yang memadukan keahlian pengemudi dengan presisi teknologi otomotif tingkat tinggi. Dalam upaya mencapai transisi tandem yang sempurna di kecepatan tinggi, para builder profesional kini tidak lagi hanya mengandalkan insting dan input kemudi konvensional. Integrasi sensor sudut kemudi elektronik dinamis menjadi tulang punggung baru untuk mengoptimalkan setiap sudut drift, memungkinkan mobil tetap berada dalam trajektori yang stabil bahkan saat berada pada ambang batas cengkeraman ban yang kritis.
Penggunaan sensor canggih ini menjawab tantangan dinamika kendaraan saat melakukan opposite lock atau counter-steer. Ketika sebuah kendaraan melakukan oversteer dengan sengaja, sudut kemudi yang tepat menjadi penentu antara keberhasilan manuver atau kehilangan kendali. Teknologi sensor yang terintegrasi dengan Unit Kontrol Elektronik (ECU) kini mampu membaca posisi setir secara instan dan memberikan koreksi atau bantuan yang diperlukan, memastikan bahwa roda depan selalu berada pada sudut optimal untuk mempertahankan momentum saat ban belakang kehilangan traksi sepenuhnya.
Sinergi Sensor Dinamis dan Dinamika Chassis
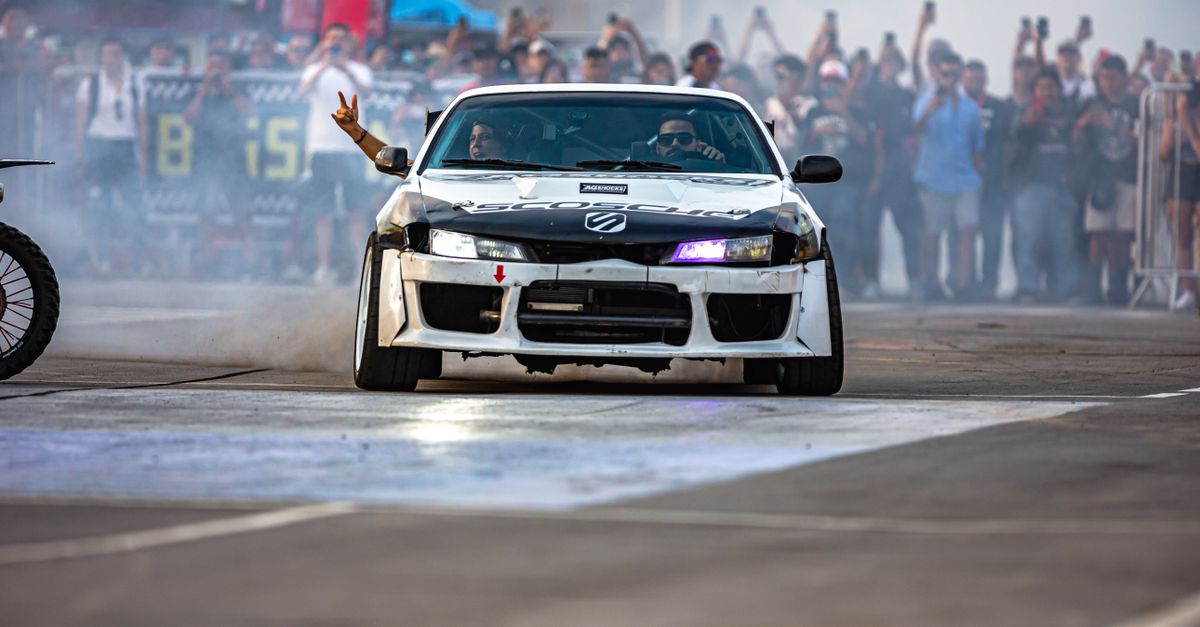
Penerapan sensor sudut kemudi elektronik berfungsi sebagai mata bagi sistem kontrol stabilitas pada mobil drift modern. Dalam kondisi tandem drift, di mana jarak antar mobil sangat tipis, setiap milidetik sangat berarti. Sensor ini memantau arah dan kecepatan input pengemudi, kemudian mengirimkan data ke sistem kontrol kemudi untuk memastikan bahwa roda depan tetap memiliki sudut yang sesuai dengan kecepatan putaran mesin dan sudut slip kendaraan. Hal ini secara signifikan mengurangi beban kerja pengemudi dalam mengelola counter-steer secara manual saat menghadapi transisi yang sangat cepat.
Pemanfaatan data dari sensor ini memungkinkan builder untuk mengatur rasio kemudi secara elektronik. Pada saat drift dengan kecepatan tinggi, sistem dapat menyesuaikan seberapa besar roda harus berbelok untuk mempertahankan aliran udara dan distribusi berat yang presisi. Integrasi ini merupakan langkah maju dalam menciptakan karakteristik kendaraan yang lebih konsisten, yang pada akhirnya memberikan kepercayaan diri lebih bagi pengemudi untuk mempertahankan kedekatan jarak selama proses tandem.
Otomatisasi Input Counter-Steer dalam Kompetisi
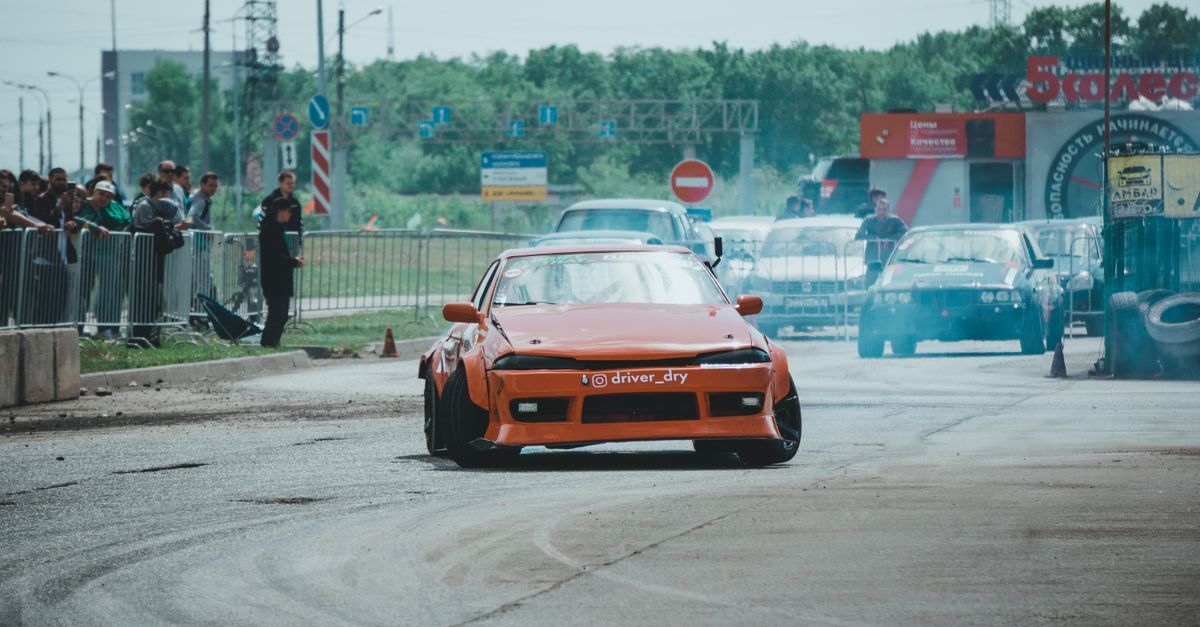
Dalam dunia kompetisi drifting profesional, istilah opposite lock sering dipahami sebagai cara untuk melawan arah tikungan guna menstabilkan mobil yang sedang meluncur menyamping. Namun, dengan bantuan sensor elektronik, proses ini tidak lagi sepenuhnya menjadi beban fisik pengemudi. Sistem manajemen elektronik mampu melakukan intervensi mikro pada input kemudi, yang membantu mengarahkan roda depan dengan sudut yang tepat secara otomatis saat sensor mendeteksi hilangnya traksi yang drastis.
Otomatisasi ini bekerja dengan cara memproses data kecepatan sudut kendaraan dan membandingkannya dengan sudut steering yang diberikan. Jika terdeteksi bahwa input counter-steer pengemudi tidak cukup untuk menjaga stabilitas atau justru berlebihan, sistem dapat membantu mengoreksi posisi roda dalam hitungan milidetik. Hal ini memberikan keuntungan taktis, terutama saat melakukan transisi dari satu tikungan ke tikungan lainnya, di mana arah drift harus dibalik dengan sangat cepat sementara kecepatan tetap harus dipertahankan.
Masa Depan Kendali Drift Berbasis Data
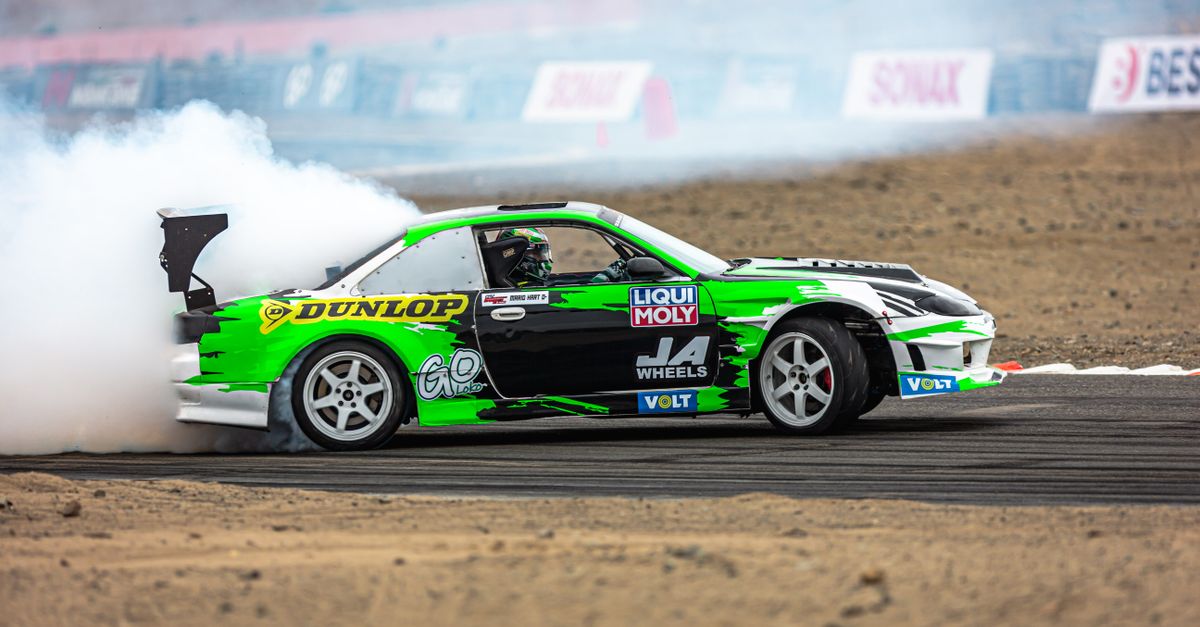
Perkembangan teknologi sensor ini juga berpengaruh pada bagaimana kendaraan disetel. Dengan adanya logging data dari setiap sesi lintasan, builder dapat menganalisis bagaimana pengaruh sensor sudut kemudi terhadap performa ban dan efisiensi tenaga mesin. Data tersebut digunakan untuk menciptakan pemetaan ulang yang lebih efisien bagi sistem kemudi elektronik, sehingga perilaku mobil dapat disesuaikan dengan karakteristik sirkuit tertentu.
Meskipun teknologi ini menawarkan bantuan yang sangat krusial, esensi dari drifting tetap berakar pada pengendalian manusia. Sensor elektronik hadir bukan untuk menggantikan peran pengemudi, melainkan untuk memperluas kemampuan mekanis kendaraan dalam mengeksekusi manuver-manuver ekstrem yang dulunya dianggap hampir mustahil untuk dikendalikan secara presisi. Dengan adanya teknologi ini, standar kompetisi drift dunia secara otomatis naik ke level yang lebih teknis, akurat, dan menantang.
Referensi Topik
Informasi dalam artikel ini dirangkum berdasarkan pemahaman teknis industri mengenai teknologi opposite lock dan sistem sensor otomotif. Detail mengenai definisi teknis opposite lock dapat merujuk pada artikel terkait di Wikipedia: Opposite Lock.
Penafian: Artikel ini merupakan analisis independen. Beberapa gambar mungkin memiliki hak cipta dari pemilik aslinya dan digunakan di sini untuk tujuan berita dan edukasi otomotif (Fair Use). Jika Anda pemilik sah gambar tersebut dan tidak berkenan, silakan hubungi redaksi OtomotifZone untuk proses penghapusan.

